Noticias IA · fuente primaria
Skild S1 aprende tareas robóticas nuevas desde un video
Edición: Álvaro MaureiraFecha: Fuente: NVIDIA / Skild AI
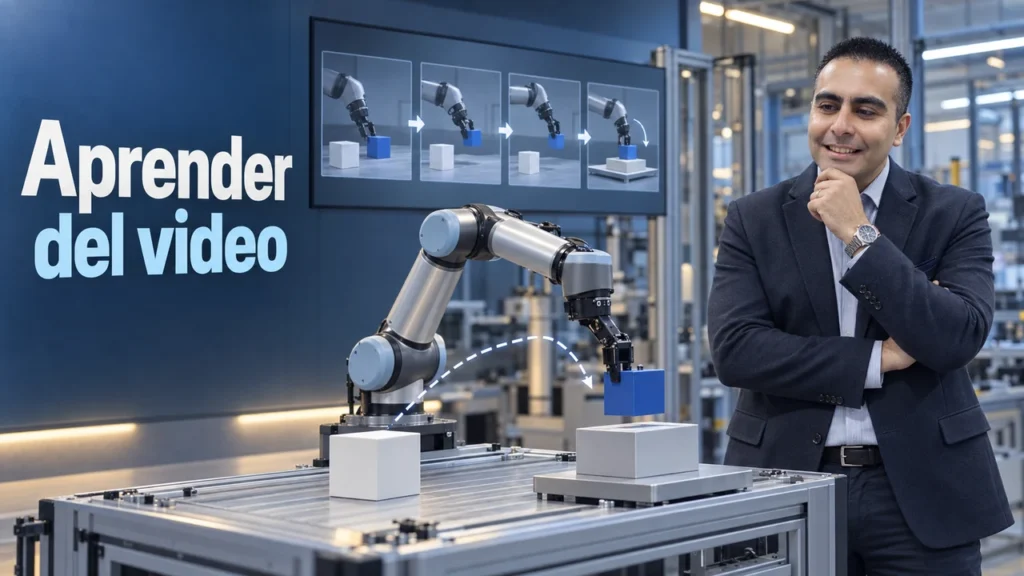
NVIDIA describe cómo Skild S1 usa una demostración en video para ejecutar tareas robóticas largas y nuevas sin actualizar sus pesos ni hacer postentrenamiento específico para cada tarea. Esta lectura separa el hecho comunicado, el mecanismo y la decisión que todavía requiere pruebas.
Capítulo 01
El anuncio en una frase
Skild S1 se presenta como un modelo fundacional robótico que aprende tareas largas y no vistas desde una sola demostración, con un resultado de prueba que debe leerse junto con su entorno. El valor práctico está en medir el resultado en el entorno propio y mantener un límite claro sobre lo que la fuente todavía no demuestra.
Skild S1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video. La noticia importa porque aprender una tarea robótica desde una demostración desplaza el foco desde instrucciones programadas hacia la lectura de una conducta. El punto central no es sumar una etiqueta de inteligencia artificial, sino observar qué parte del trabajo cambia y qué evidencia permite sostener esa lectura.
El detalle que ordena el anuncio es que una demostración comprensible no garantiza que el robot generalice cada paso cuando cambian los objetos, el espacio, la velocidad o la tolerancia al error. Por eso conviene leerlo como una señal sobre diseño y operación: El operador entrega al modelo un video de la tarea deseada como prompt. describe el caso concreto, mientras la conclusión general todavía debe construirse con pruebas propias.
Capítulo 02
Qué problema intenta resolver
El problema de fondo aparece cuando una demostración comprensible no garantiza que el robot generalice cada paso cuando cambian los objetos, el espacio, la velocidad o la tolerancia al error. En este caso, el operador entrega al modelo un video de la tarea deseada como prompt. sirve como frontera del problema y evita reducir la noticia a una promesa abstracta de automatización.
La pregunta útil para un equipo es qué decisión se vuelve más clara después del anuncio. Un laboratorio puede escoger una tarea acotada, registrar sus condiciones y comparar la ejecución paso a paso con una línea base sólo funciona si el contexto, las restricciones y el criterio de éxito quedan definidos antes de escalar el experimento.
- Hecho observadoSkild S1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video.
- Problema delimitadouna demostración comprensible no garantiza que el robot generalice cada paso cuando cambian los objetos, el espacio, la velocidad o la tolerancia al error
- Pregunta abiertael 66% frente al 9% pertenece a las pruebas descritas y no constituye una garantía de autonomía para cualquier robot o entorno
Capítulo 03
Cómo funciona el mecanismo
El mecanismo descrito puede resumirse así: S1 recibe una demostración como prompt y transforma esa referencia visual en una secuencia de acciones para tareas nuevas y de varios pasos. La arquitectura no sustituye el juicio del equipo; organiza señales, recursos y pasos para que una decisión técnica pueda observarse antes de convertirse en una dependencia operativa.
En la fuente, skild s1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video. funciona como una pieza del mecanismo y no como una garantía universal. La lectura más sólida conecta esa pieza con el objetivo medido: qué se acelera, qué se conserva y qué puede degradarse.
Capítulo 04
Dónde está el salto técnico
El salto técnico está en la forma de repartir el trabajo. Un laboratorio puede escoger una tarea acotada, registrar sus condiciones y comparar la ejecución paso a paso con una línea base cuando la solución reconoce que cada tramo tiene distinto contexto, coste o sensibilidad. Esa separación hace posible comparar alternativas en vez de aceptar un único camino como inevitable.
La consecuencia práctica de S1 recibe una demostración como prompt y transforma esa referencia visual en una secuencia de acciones para tareas nuevas y de varios pasos es una conversación más precisa entre producto, ingeniería y operación. Skild S1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video. aporta la señal observable; el diseño debe explicar cómo esa señal se convierte en una decisión repetible y reversible.
- Skild S1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video.Señal de entrada
- Diseño por etapas y contextoMecanismo
- un laboratorio puede escoger una tarea acotada, registrar sus condiciones y comparar la ejecución paso a paso con una línea baseResultado a observar
Capítulo 05
Qué dicen los datos
Los datos comunicados deben leerse junto con las condiciones del experimento. En las pruebas descritas, S1 logró cerca de 66% de éxito por paso frente a 9% de un sistema similar. es una observación útil, pero no reemplaza la comparación con una línea base, la medición del coste total y la revisión de los casos que quedan fuera.
Una buena lectura pregunta si el beneficio permanece al cambiar carga, hardware, idioma o dificultad. Medir éxito por paso, recuperación de errores y transferencia a objetos o espacios no vistos permite distinguir una mejora que sólo luce bien en el promedio de otra que resiste los escenarios que realmente importan.
Capítulo 06
Qué no demuestra todavía
También hay un límite claro: el 66% frente al 9% pertenece a las pruebas descritas y no constituye una garantía de autonomía para cualquier robot o entorno. La fuente permite afirmar el resultado o la capacidad que describe, pero no autoriza a extenderlo automáticamente a todos los usuarios, modelos, repositorios o entornos de producción.
El control responsable consiste en convertir la incertidumbre en una prueba concreta. Medir éxito por paso, recuperación de errores y transferencia a objetos o espacios no vistos y registrar los fallos relevantes antes de presentar la tecnología como una solución madura para cualquier caso.
- Delimitar el caso
- Medir una línea base
- Probar el límite
- Escalar con salida
Capítulo 07
Cómo aterriza en una decisión
Para aterrizarlo, imagina un equipo que debe decidir entre velocidad, calidad y control. Un laboratorio puede escoger una tarea acotada, registrar sus condiciones y comparar la ejecución paso a paso con una línea base si la decisión se divide en pasos pequeños, con una métrica visible y una condición explícita para detenerse.
La primera implementación no debería intentar cubrir todo. Puede comenzar con skild s1 está diseñado para aprender tareas largas no vistas desde una sola demostración en video., definir una línea base y revisar si el cambio produce valor sin mover el riesgo a una parte menos visible del sistema.
Capítulo 08
Prueba mental para el lector
La prueba mental de este capítulo consiste en elegir qué señal priorizarías ante un caso real. No hay una respuesta universal: una demostración comprensible no garantiza que el robot generalice cada paso cuando cambian los objetos, el espacio, la velocidad o la tolerancia al error obliga a declarar qué estás protegiendo y qué coste estás dispuesto a aceptar.
Si el criterio elegido no mejora la decisión, vuelve a los hechos. En las pruebas descritas, S1 logró cerca de 66% de éxito por paso frente a 9% de un sistema similar. ayuda a mantener la discusión concreta, mientras medir éxito por paso, recuperación de errores y transferencia a objetos o espacios no vistos convierte una intuición sobre inteligencia artificial en una hipótesis que puede comprobarse.
Capítulo 09
La lectura operativa
La lectura operativa queda así: aprender una tarea robótica desde una demostración desplaza el foco desde instrucciones programadas hacia la lectura de una conducta. El anuncio abre una ruta de trabajo, no un atajo. La oportunidad está en diseñar una prueba con límites claros, observabilidad suficiente y una salida segura si el resultado no acompaña.
En síntesis, En las pruebas descritas, S1 logró cerca de 66% de éxito por paso frente a 9% de un sistema similar. respalda el alcance comunicado y el 66% frente al 9% pertenece a las pruebas descritas y no constituye una garantía de autonomía para cualquier robot o entorno. El siguiente paso razonable es comparar el caso con tus propias restricciones, preservar el criterio humano y ampliar sólo cuando los resultados mantengan su calidad.
Comunidad IA gratuita
Convierte esta noticia en aprendizaje aplicado
Continúa con clases, recursos y una ruta práctica para entender la inteligencia artificial y llevarla a decisiones reales, a tu ritmo y sin costo.